


 Новости
 13 апреля, 2017
Новые роботы Omron!
В настоящее время трудно представить нашу жизнь без технологий. На сегодняшний день роботизация присутствует абсолютно во всех сферах жизни человека.
Предлагаем Вашему вниманию обзорное видео по примерам внедрения роботов в пищевое производство
Подтверждения тому мы ежедневно видим в новостных блоках, научных статьях и просто на выставках. На данный момент существует бесчисленное количество типов роботов, начиная с манипуляторов с простой кинематикой и заканчивая гуманоидными и животными типами. На 2014 год, в Китае, стране с высокоразвитым ручным трудом, было реализовано около 57 000 промышленных роботов. Взять хотя бы тот же робот-пылесос, который давно уже вошел в наш быт и возможность приобретения которого есть у каждого.
Из промышленных роботов самым первым успешным является штанга манипулятор, смонтированная на огромном коробе-пьедестале, включающем всю электронику. Появилась данная разработка еще в 1962 году. В наши дни полный цикл сварки кузова автомобиля вместе с одновременным контролем качества, способны выполнять около двадцати роботов всего за 8 минут.
Исходя из вышесказанного, можно с уверенностью заявить, что человечество не ошиблось, выбрав роботизацию для дальнейшего развития производства.
Но, несмотря на данные факты, Россия серьезно отстает от остального промышленного мира. За 2014 год в России было реализовано всего 500 промышленных роботов, в Бразилии за это же время их было реализовано в два раза больше. Для России явление роботизации до недавнего времени было чуждым, и ассоциировалось с иностранными компаниями. Особенно характерно данное явление в пищевой отрасли. Отсутствие интереса к роботам, со стороны Российской пищевой отрасли было вызвано стоимостью таких проектов и как следствие сроком возврата инвестиций для собственника.
На сегодняшний день стоимость данных проектов в России приблизилась к срокам окупаемости от 1-2 лет. Такие сроки становятся приемлемыми для вложения инвестиций, вследствие чего появляется стремительный рост интереса со стороны рынка, которому мы готовы предложить наши решения, отточенные одним из лидеров рынка роботов с 25-летним стажем.
Как известно, компания Омрон в 2015-м году приобрела кампанию Adept, входящую в десятку лидеров рынка роботостроения.
Основанная в 1983 году, Adept Technology Inc. является одним из крупнейших производителей промышленных роботов, а также ведущим поставщиком интеллектуальных робототехнических систем. По всему миру установлено более 25 000 промышленных роботов Adept, использующихся в высокоскоростном и высокоточном производстве, для упаковки и автоматизации производственных процессов.
Приобретение компании Adept позволило нам расширить линейку роботов новыми моделями, такими как: Cobra, Hornet, Quattro, Viper. А также получить при этом высочайший опыт реализации проектов роботизации от пищевой до автомобильной промышленности. Теперь для наших заказчиков стали доступны отточенные технологии идеального сопряжения технического зрения и роботов.
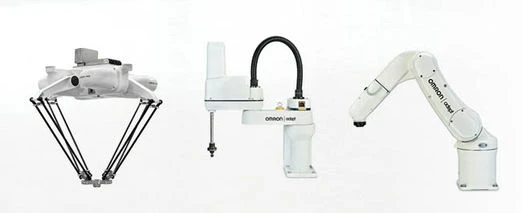
Отличительными особенностями линейки роботов Cobra, Hornet, Quattro, Viper являются:
- Колоссальная производительность.
- Робот Quattro 650 был признан самым быстрым роботом в мире.
- Интеллектуальное и легкое в освоении ПО для настройки роботов.
- Примерное время настройки робота на перекладку занимает не более 8 мин. с использованием мастера автонастройки в ПО ACE.
- Встроенные в тело робота контроллер и привода.
- Это избавляет пользователя от реализации дополнительного шкафа. Исключение составляют роботы Quattro.
- Минимальное обслуживание робота.
- Например, при годовом обслуживании робота Viper из необходимых процедур присутствует только проверка кнопок и болтов.
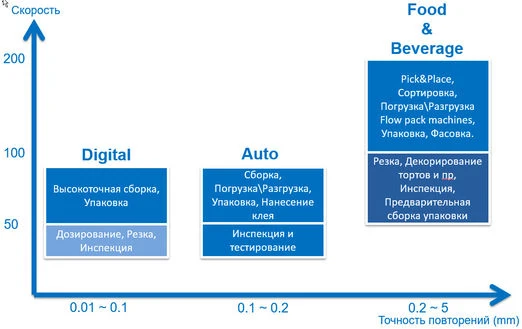
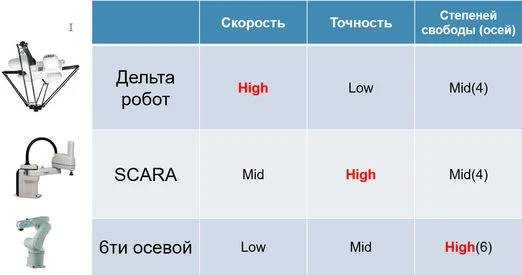
Как мы можем понять из графика выше, в зависимости от рода выполняемых работ применяют того или иного робота. Который в свою очередь обладает необходимыми параметрами, напрямую влияющими на производительность и точность повторений, такими как скорость работы, влияющая в основном на качество. Для инспекционных работ и высокоточной сборки нужно предельно точно позиционировать манипулятор, именно это влияет на скорость работы. А вот при фасовке, упаковке продуктов важен другой параметр - скорость и "микронная" точность не нужна. Это видно на графике выше.
| Тип | Серия | Модель | Диапазон действия, мм | Максимальная полезная нагрузка, кг | Время цикла *1 | Точность повторений | |
|---|---|---|---|---|---|---|---|

|
Скара | Cobra | 350 | 350 | 5 | 720°/s | X.Y: ±0.015 mm; Z ±0.01 mm |
| 600 | 600 | 5,5 | 0.39–0.66s | X.Y: ±0.017 mm; Z ±0.003 mm | |||
| 800 | 800 | 5,5 | 0.44–0.73s | X.Y: ±0.017 mm; Z ±0.003 mm | |||

|
Дельта | Hornet | 565 4AXI5 | X,Y:1130; Z:425 | 3 | 0.35–0.42s | ±0.10 mm |
| 565 3AXIS | X,Y:1130; Z:425 | 8 | 0.32–0.38s | ±0.10 mm | |||
| Quattro | 650 | X,Y: 1300; Z:500 | 15 | 0.30–0.43s | ±0.10 mm | ||
| 800 | X,Y: 1600; Z:500 | 10 | 0.33–0.45s | ±0.10 mm | |||

|
6-ти осевой | Viper | 650 | 653 (3D volume) | 5 | 300°/s | ±0.02 mm |
* 1) Полный цикл в мм 25-305-25 и обратно
Кинематическая модель каждого типа робота обладает своей спецификой, подходящей для разного рода работ. Кинематика Дельта робота (Hornet, Quattro) подходит для быстрой перекладки, так называемый Pick & Place и для этого вида работ он максимально эффективен. А 6-ти осевой робот «рука» хорошо справляется с операциями сборки, сопряженных при этом с различными промежуточными зонами (например, забор со станка подготовленной трубы, отправка в зону развальцовки, после в зону запрессовки фитинга и далее в зону контроля).